

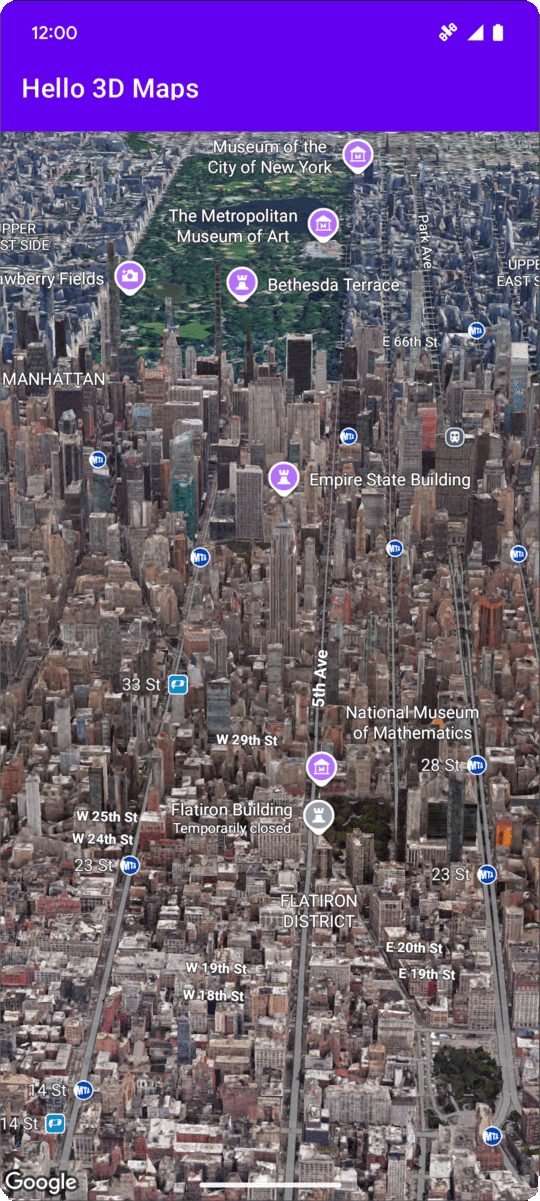
בדף הזה מוסבר איך להוסיף מפה תלת-ממדית בסיסית לאפליקציית Android באמצעות Maps 3D SDK ל-Android. ההוראות בדף הזה מניחות שכבר השלמתם את השלבים בדף הגדרה ושיש לכם את הפרטים הבאים:
- פרויקט בענן של Google שבו מופעל Maps 3D SDK ל-Android
- מפתח API שהוגדר לשימוש עם Maps 3D SDK ל-Android
- פרויקט Android Studio שהוגדר לשימוש עם Maps 3D SDK ל-Android
מידע נוסף על הדרישות המוקדמות האלה מופיע במאמר בנושא הגדרה.
חלק 1: עדכון קובץ הפריסה (activity_main.xml) כדי להוסיף את הרכיב Map3DView
רכיב Map3DView הוא התצוגה שבה המפה התלת-ממדית מוצגת באפליקציה.
בשלבים הבאים מוסיפים את הרכיב ומגדירים את המצב הראשוני של המפה, כולל מיקום המצלמה ומאפיינים קשורים:
פותחים את קובץ הפריסה של הפעילות הראשית, שבדרך כלל נמצא בכתובת
app/src/main/res/layout/activity_main.xml.ב-root
ConstraintLayout(או ברכיב פריסת ה-root), מוסיפים את מרחב השמות שלmap3dXML:xmlns:map3d="http://schemas.android.com/apk/res-auto"מוחקים את ברירת המחדל
<TextView>שמציגה את הטקסט Hello World!.מוסיפים את הרכיב
Map3DViewלפריסה. אפשר להתאים אישית את מיקום המצלמה ומאפיינים אחרים:<?xml version="1.0" encoding="utf-8"?> <androidx.constraintlayout.widget.ConstraintLayout xmlns:android="http://schemas.android.com/apk/res/android" xmlns:app="http://schemas.android.com/apk/res-auto" xmlns:map3d="http://schemas.android.com/apk/res-auto" xmlns:tools="http://schemas.android.com/tools" android:id="@+id/main" android:layout_width="match_parent" android:layout_height="match_parent" tools:context=".MainActivity"> <com.google.android.gms.maps3d.Map3DView android:id="@+id/map3dView" android:layout_width="match_parent" android:layout_height="match_parent" map3d:mode="hybrid" map3d:centerLat="38.544012" map3d:mode="hybrid" map3d:centerLng="-107.670428" map3d:centerAlt="2427.6" map3d:heading="310" map3d:tilt="63" map3d:range="8266" map3d:roll="0" map3d:minAltitude="0" map3d:maxAltitude="1000000" map3d:minHeading="0" map3d:maxHeading="360" map3d:minTilt="0" map3d:maxTilt="90" app:layout_constraintBottom_toBottomOf="parent" app:layout_constraintEnd_toEndOf="parent" app:layout_constraintStart_toStartOf="parent" app:layout_constraintTop_toTopOf="parent" /> </androidx.constraintlayout.widget.ConstraintLayout>
חלק 2: עדכון הקובץ MainActivity.kt
בשלבים הבאים מאתחלים את הרכיב Map3DView שנוסף לקובץ activity_main.xml בחלק 1 ומנהלים את אירועי מחזור החיים של הרכיב.
שימו לב: Maps 3D SDK ל-Android תומך רק במופע פעיל Map3DView
אחד בכל פעם. הצגה של כמה מופעים של Map3DView בו-זמנית (למשל, באותו פריסת מסך או בפעילויות או בקטעים שונים שגלויים) לא נתמכת, ויכולה לגרום לבעיות בעיבוד, כמו מסכים שחורים בתצוגות משניות.
בנוסף, כל רכיבי Map3DView ישתפו את אותו מצב מפה וישקפו אותו (למשל: מיקום המצלמה, סמנים שנוספו, מצולעים וכו'), והמצב יישמר גם אם רכיב Map3DView אחד נהרס (באמצעות onDestroy) ונוצר רכיב אחר, אלא אם הוא נוקה באופן ידני. לדוגמה, אם מוסיפים סמנים ל-Map3DView1, ואז משמידים אותו ויוצרים את Map3DView2, אותם סמנים עדיין יהיו ב-Map3DView2.
תחומי האחריות של המפתח:
- צפייה אחת בכל פעם: חשוב לוודא שרק רכיב
Map3DViewאחד נמצא בחלק פעיל בהיררכיית התצוגה בכל רגע נתון. - ניקוי ידני: כשעוברים מ-
Map3DViewאחד (למשל,Map3DView1) ל- אחר (למשל,Map3DView2), צריך להפעיל את הפונקציהonDestroy()במכונה הישנה (Map3DView1). מכיוון שמצב המפה הבסיסי משותף, כדי לוודא ש-Map3DView2מתחיל במצב חדש או ספציפי, אתם אחראים לניקוי ידני של כל מצב שהוגדר על ידיMap3DView1. הפעולה הזו כוללת הסרה של סמנים, שכבות-על וכו', ואיפוס של מיקום המצלמה באמצעות האובייקטGoogleMap3Dשהתקבל ב-OnMap3DViewReadyCallback.
פותחים את הקובץ
MainActivity.kt, שבדרך כלל נמצא במיקוםapp/src/main/java/com/example/yourpackagename/MainActivity.kt.מוסיפים את ההצהרות הנדרשות של Maps 3D SDK ל-Android:
import android.util.Log
import com.google.android.gms.maps3d.GoogleMap3D
import com.google.android.gms.maps3d.Map3DView
import com.google.android.gms.maps3d.OnMap3DViewReadyCallback
משנים את הסיווג
MainActivityכדי להטמיע אתOnMap3DViewReadyCallback:class MainActivity : AppCompatActivity(), OnMap3DViewReadyCallback {הצהרה על משתנים עבור
Map3DViewו-GoogleMap3D:private lateinit var map3DView: Map3DView private var googleMap3D: GoogleMap3D? = nullבשיטה
onCreate, אחריsetContentView(...)והבלוקViewCompat.setOnApplyWindowInsetsListener, מאתחלים אתmap3DView, קוראים לשיטת מחזור החייםonCreateומבקשים את המפה באופן אסינכרוני:override fun onCreate(savedInstanceState: Bundle?) { super.onCreate(savedInstanceState) enableEdgeToEdge() setContentView(R.layout.activity_main) ViewCompat.setOnApplyWindowInsetsListener(findViewById(R.id.main)) { v, insets -> val systemBars = insets.getInsets(WindowInsetsCompat.Type.systemBars()) v.setPadding(systemBars.left, systemBars.top, systemBars.right, systemBars.bottom) insets } map3DView = findViewById(R.id.map3dView) map3DView.onCreate(savedInstanceState) map3DView.getMap3DViewAsync(this) }מחליפים את השיטות
onMap3DViewReadyו-onError. הקריאות החוזרות האלה מופעלות כשהמפה מוכנה לשימוש, או כשיש שגיאה במהלך האתחול:override fun onMap3DViewReady(googleMap3D: GoogleMap3D) { // Interact with the googleMap3D object here this.googleMap3D = googleMap3D // You can now make calls to the googleMap3D object, e.g., // googleMap3D.cameraController.flyTo(camera { ... }) } override fun onError(error: Exception) { // Handle the error gracefully here (for example, show an error dialog or log the error). Log.e("MainActivity", "Error loading 3D map", error) }כדי להעביר אירועים של מחזור חיים מהפעילות אל
Map3DView, מוסיפים את ההחלפות הבאות אלMainActivity:override fun onStart() { super.onStart() map3DView.onStart() } override fun onResume() { super.onResume() map3DView.onResume() } override fun onPause() { map3DView.onPause() super.onPause() } override fun onStop() { map3DView.onStop() super.onStop() } override fun onDestroy() { map3DView.onDestroy() super.onDestroy() } override fun onSaveInstanceState(outState: Bundle) { super.onSaveInstanceState(outState) map3DView.onSaveInstanceState(outState) } override fun onLowMemory() { super.onLowMemory() map3DView.onLowMemory() }
חלק 3: סנכרון של Gradle והרצה
אחרי שמעדכנים את הפריסה והפעילות של האפליקציה, אפשר ליצור ולהפעיל את האפליקציה כדי לראות את תצוגת המפה בתלת-ממד.
כדי לסנכרן את הפרויקט עם Gradle, בוחרים באפשרות File > Sync Project with Gradle Files (קובץ > סנכרון הפרויקט עם קובצי Gradle).
כדי לבנות ולהריץ את האפליקציה באמולטור או במכשיר פיזי, בוחרים באפשרות Run > Run (הפעלה > הפעלה).
אם הכל מוגדר בצורה נכונה, אמורה להופיע במפה תלת-ממדית באפליקציה, במרכז הקואורדינטות שצוינו ב-activity_main.xml.
מצבי טעינה ושגיאה של מפות
Maps 3D SDK ל-Android מציג באופן אוטומטי משוב חזותי מובנה בזמן ניהול מצב המפה:
- שכבת-על של טעינה: כשמאתחלים את תצוגת המפה בפעם הראשונה או כשמטעינים את אזור התצוגה הראשוני שלה, מוצג אינדיקטור התקדמות במרכז.
- שכבת-על של שגיאה: אם מתרחש כשל קריטי, כמו מפתח API לא תקין, שגיאת רשת או הפעלה במכשיר לא נתמך, מוצג כרטיס שגיאה עם סגנון.
אפשר לתעד את שגיאות האתחול או הטעינה האלה באופן פרוגרמטי על ידי החלפה של onError(error:
Exception) בהטמעה של OnMap3DViewReadyCallback.
המתנה לאירועים מסוג קליק במפה
כדי להאזין לאירועי לחיצה במפה, משתמשים ב-GoogleMap3D.setMap3DClickListener. ה-listener הזה מופעל כשמשתמש לוחץ על המפה, ומספק את המיקום ואת מזהה המקום של הנקודה שנלחצה.
בדוגמה הבאה אפשר לראות איך מגדירים רכיב click listener במפה:
googleMap3D.setMap3DClickListener { location, placeId ->
    lifecycleScope.launch(Dispatchers.Main) {
        if (placeId != null) {
            Toast.makeText(this@MainActivity, "Clicked on place with ID: $placeId", Toast.LENGTH_SHORT).show()
        } else {
            Toast.makeText(this@MainActivity, "Clicked on location: $location", Toast.LENGTH_SHORT).show()
        }
    }
}
חשוב לדעת: click handler לא פועל ב-Main (או ב-UI) thread. אם רוצים לבצע שינויים בממשק המשתמש (למשל להציג הודעת Toast), צריך לעבור ל-Main thread. ב-Kotlin, אפשר לעשות את זה באמצעות lifecycleScope.launch(Dispatchers.Main).
השלבים הבאים
אחרי שמוסיפים לאפליקציה מפה תלת-ממדית בסיסית, אפשר לנסות תכונות מתקדמות יותר של Maps 3D SDK ל-Android, כמו אנימציות של נתיבי מצלמה, סמנים תלת-ממדיים או מצולעים.